Benchmark
pyarchinit-photogrammetry, Agisoft Metashape Pro e ODM (il motore di WebODM) sulle stesse foto di un tell, sullo stesso computer, con le stesse risoluzioni: il tempo di ogni passo e la qualità dei risultati.
Come
- Computer: Apple M4 Pro (8 core ad alte prestazioni e 4 ad alta efficienza), 24 GB, macOS 27. Metashape usa la GPU (Metal) oltre alla CPU; pyarchinit-photogrammetry e ODM usano solo la CPU: pyarchinit-photogrammetry nativo, con il suo nucleo nativo, ODM in Docker (una macchina virtuale Linux con 11 core e 8 GB).
- Dati: Tell Sultan (Siria), drone DJI con fotocamera FC8482 (4032 × 2268 pixel): le 57 foto del tutorial (circa 110 m dal suolo, 3,6 cm per pixel) e l'intero rilievo di 425 foto (voli verticali a circa 40, 65 e 110 m, e foto oblique).
- Impostazioni: punti cercati sulle foto a metà dimensione (Metashape precisione Media, ppg
Alta, ODM
--feature-quality high), mappe di profondità a un quarto (Metashape Media, ppg Media, ODM--pc-quality medium), filtro moderato, DEM dalla nuvola densa, ortofoto sul DEM, fusione a mosaico; DEM e ortofoto di ODM alle risoluzioni scelte da Metashape. Georeferenziazione con il GPS del drone: su Tell Sultan non ci sono punti di controllo. - Qualità: i prodotti di ogni programma vengono portati su quelli di Metashape - uno spostamento trovato con la correlazione di fase delle ombreggiature, poi affinato insieme a offset, inclinazione e scala delle quote con l'adattamento ai minimi quadrati delle superfici: ogni programma colloca in modo un po' diverso un rilievo noto solo dal GPS del drone - e confrontati: NMAD e 95° percentile delle differenze di quota, terreno coperto, nitidezza delle ortofoto dove le coprono tutti. L'errore di riproiezione è la RMS su tutte le osservazioni dei punti di legame, in pixel delle foto.
Gli script sono nel repository (benchmark/): puoi rifarlo sui tuoi dati e sul tuo computer.
GPU e CPU
Sul Mac Metashape esegue i passi più pesanti - l'abbinamento delle foto e le mappe di profondità - sulla GPU con Metal, oltre che sulla CPU; pyarchinit-photogrammetry e ODM fanno tutto sulla CPU. I tempi confrontano i programmi come girano su questo computer, non gli algoritmi sullo stesso hardware. La versione 1.2 di pyarchinit-photogrammetry usa anche la GPU: vedi Con la GPU più sotto.
57 foto (il tutorial)
Tempi in secondi:
| Passo | pyarchinit-photogrammetry 1.1 (CPU) | Metashape Pro 2.1.3 (GPU + CPU) | ODM 3.6.2 (CPU) |
|---|---|---|---|
| Allineamento | 190 | 18 | 119 |
| Mappe di profondità e nuvola densa | 158 | 79 | 170 |
| Mesh | 32 | 32 | 51 ¹ |
| Texture | 8 ⁶ | 19 | 54 |
| DEM | 8 | 4 | 3 |
| Ortofoto | 20 | 26 | 7 |
| Totale | 416 | 179 | 418 ² |
Risultati:
| pyarchinit-photogrammetry | Metashape | ODM | |
|---|---|---|---|
| Foto allineate | 57 / 57 | 57 / 57 | 57 / 57 |
| Punti di legame | 316.000 | 65.000 | 55.000 |
| Errore di riproiezione (RMS) | 0,97 px | 1,05 px | - |
| Nuvola densa | 3,1 M punti | 4,2 M | 6,1 M |
| DEM | 19 cm | 15 cm | 15 cm |
| DEM rispetto a quello di Metashape: NMAD / 95° percentile | 14,4 / 52 cm | - | 14,2 / 75 cm |
| Terreno coperto dal DEM ³ | 95 % | 100 % | 99 % |
| Ortofoto | 3,6 cm | 3,8 cm | 3,8 cm |
| Nitidezza dell'ortofoto ⁴ | 58,3 | 52,8 | 35,0 |
| Terreno coperto dall'ortofoto ⁵ | 64 % | 79 % | 90 % |
¹ la mesh 2,5D ha esaurito la memoria una volta ed è stata rifatta con meno processi. ² con la georeferenziazione e il rapporto. ³ celle della griglia comune con una quota, DEM di Metashape = 100 %. ⁴ varianza del laplaciano dell'immagine in grigi a 2 cm, mediana dei tasselli coperti da tutti. ⁵ quota dei tasselli dell'impronta comune; ODM riempie fino ai bordi del volo. ⁶ senza la correzione del colore delle foto, come Metashape senza la sua calibrazione dei colori (con, come nella finestra: 27 s).
Note:
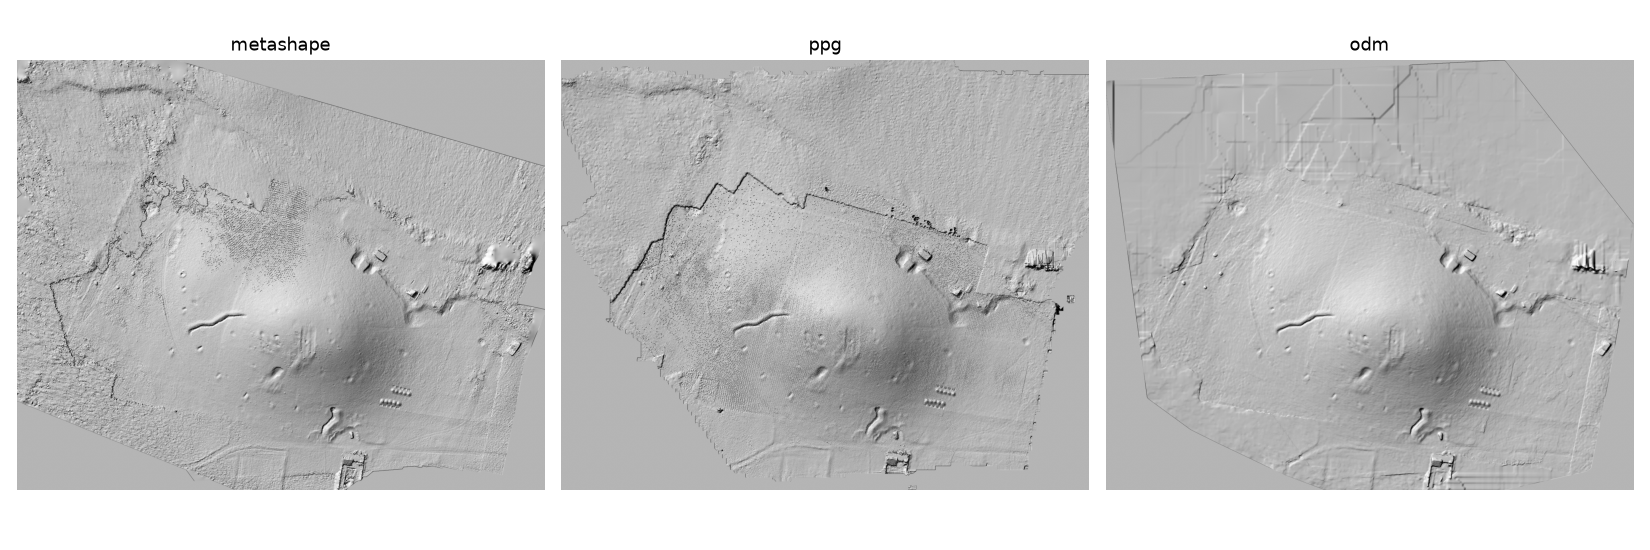
- Metashape cerca i punti e allinea sulla GPU: 18 s, contro 119 s di ODM e 190 s di ppg sulla CPU.
- ppg calcola le mappe di profondità di un rilievo aereo con il PatchMatch del suo nucleo nativo: niente gradini a forma di curve di livello e bande, che lo stereo a coppie disegnava su questo tell.
- L'ortofoto di ODM è la più morbida: è proiettata su una mesh 2,5D semplificata a 400.000 facce; il suo DSM riempie i vuoti con toppe a lati dritti (visibili a nord).
- La linea che attraversa il nord-ovest dell'ombreggiatura di ppg è il bordo del terreno visto da tre o più foto: oltre, dove il terreno lo vedono due foto, la superficie di ppg sta circa 20 cm più in alto. La nuvola densa di ppg tiene i punti visti da almeno tre foto, e ogni piano delle sue mappe di profondità deve essere visto da due foto (prima di questo benchmark quel margine era bucherellato da pochi punti sbagliati).
- Un blocco volato a una sola quota e collocato con il solo GPS del drone non fissa la scala delle sue quote: rispetto al DEM di Metashape dell'intero rilievo (425 foto, tre quote di volo), le quote dei rilievi a 57 foto di entrambi i programmi sono stirate di circa il 3 % (una scala delle quote di 0,97 le riporta, con una cupola residua di 23 cm NMAD per Metashape e 34 cm per ppg). Il confronto qui sopra, fra i prodotti delle stesse 57 foto, non la vede.
- L'ortofoto di ppg è la più nitida: per ogni punto prende la foto che lo vede alla risoluzione più alta.
425 foto (l'intero rilievo)
Tempi in secondi:
| Passo | pyarchinit-photogrammetry 1.1 (CPU) | Metashape Pro 2.1.3 (GPU + CPU) | ODM 3.6.2 (CPU) |
|---|---|---|---|
| Allineamento | 1.775 | 205 | 903 |
| Mappe di profondità e nuvola densa | 1.111 | 872 | ⁷ |
| Mesh | 216 | 278 | |
| Texture | 122 | 131 | |
| DEM | 71 | 16 | |
| Ortofoto | 112 | 146 | |
| Totale | 3.407 (57 min) | 1.648 (27 min) | non completato ⁷ |
⁷ nella sua macchina virtuale da 8 GB ODM ha esaurito la memoria mentre univa le mappe di profondità delle 425 foto, anche a tasselli, e si è fermato senza nuvola densa.
Risultati:
| pyarchinit-photogrammetry | Metashape | |
|---|---|---|
| Foto allineate | 425 / 425 | 425 / 425 |
| Coppie di foto abbinate | 6.060 | - |
| Punti di legame | 1.985.000 | 556.000 |
| Errore di riproiezione (RMS) | 1,22 px | 1,34 px |
| Nuvola densa | 22,2 M punti | 15,5 M |
| Mesh | 1,48 M facce | 1,24 M |
| DEM | 7,1 cm | 8,2 cm |
| DEM rispetto a quello di Metashape: NMAD / 95° percentile | 12,0 / 39 cm | - |
| Terreno coperto dal DEM ³ | 98 % | 100 % |
| Ortofoto | 2,0 cm | 2,0 cm |
| Nitidezza dell'ortofoto ⁴ | 636 | 347 |
Note:
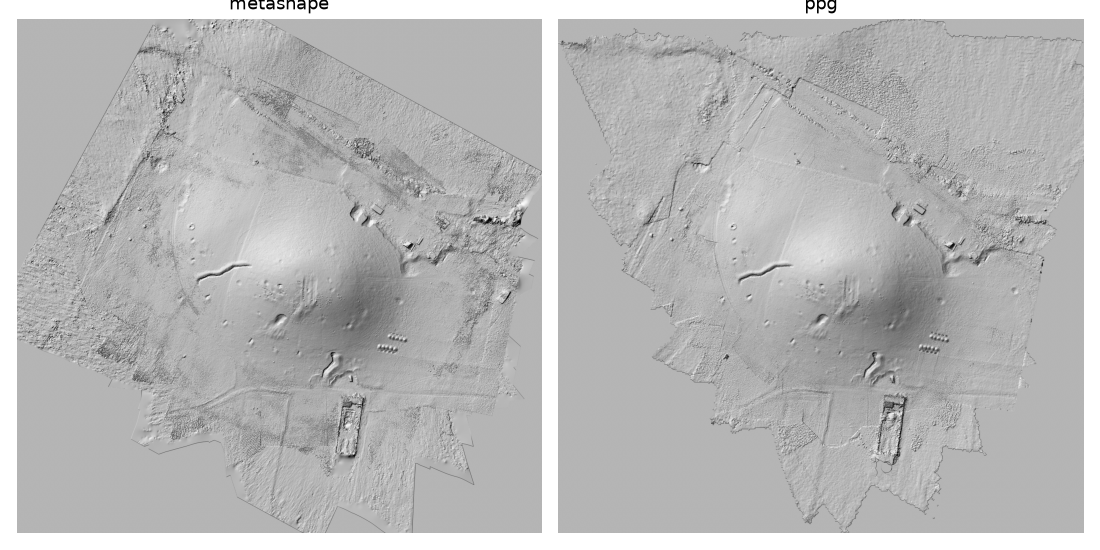
- L'allineamento è dove ppg resta molto indietro: 6.060 coppie di foto abbinate sulla CPU con 40.000 punti per foto, poi tutte le camere collocate insieme; Metashape abbina sulla GPU. Dopo l'allineamento i due sono vicini: 1.632 s per ppg, 1.443 s per Metashape.
- La nuvola densa di ppg tiene i punti visti da almeno tre foto: ai margini dei voli è rada e lì il DEM è interpolato (più liscio di quello di Metashape), mentre è molto più densa dove si sovrappongono decine di foto (i voli bassi sopra il centro).
- Collocato ogni rilievo sull'altro, i due DEM concordano entro 12 cm (NMAD). Le differenze più ampie - un anello 15-25 cm più basso di Metashape intorno al centro del tell, i bordi più alti - sono una differenza di autocalibrazione: ppg affina due coefficienti radiali con il punto principale fisso, Metashape tre radiali, due tangenziali e il punto principale; collocati con il solo GPS del drone, nessuno dei due rilievi si può dire giusto. Le mappe di profondità non c'entrano: calcolate dall'allineamento di Metashape, quelle di ppg concordano con i punti di legame di Metashape entro 2 cm per foto. Il benchmark su Tell Tuqan, qui sotto, con i punti di controllo a terra, misura l'accuratezza assoluta dei due programmi.
997 foto con punti di controllo a terra (Tell Tuqan)
Tell Tuqan (Siria), il volo dei target: 997 foto di 8064 × 4536 pixel (48 Mpx, DJI FC8482) e 11 target codificati misurati a terra - 7 punti di controllo, 4 di verifica, accuratezza 2 cm in orizzontale e 3 cm in verticale - con le stesse proiezioni dei marker (misurate in Metashape dal topografo) date a entrambi i programmi. Impostazioni come sopra, scalate alle foto da 48 Mpx: punti cercati sulle foto a un quarto (2016 px: Metashape Low, ppg Medium), mappe di profondità a un ottavo (1008 px), filtro moderato, mesh con numero medio di facce, texture 4096, DEM dalla nuvola densa, ortofoto sul DEM. ODM non è stato lanciato (vedi le 425 foto).
Tempi in secondi:
| Passo | pyarchinit-photogrammetry 1.1 (CPU) | Metashape Pro 2.1.3 (GPU + CPU) |
|---|---|---|
| Abbinamento | 3.391 | 972 |
| Allineamento | 23.110 ⁸ | 455 |
| Ottimizzazione sui punti di controllo | 2.231 | 25 |
| Mappe di profondità e nuvola densa | 2.884 | 4.218 |
| Mesh | 244 | 2.579 |
| Texture | 3.076 | 2.621 |
| DEM | 166 | 85 |
| Ortofoto | 10.903 ⁹ | 2.401 |
| Totale | 46.007 (12 h 47 min) | 13.355 (3 h 43 min) |
⁸ allineamento incrementale: quello globale, usato per le 425 foto, ha piegato questo anello (vedi le note). ⁹ tre ore in cui il passo l'ha dettato il disco, non il programma (vedi le note).
Risultati:
| pyarchinit-photogrammetry | Metashape | |
|---|---|---|
| Foto allineate | 988 / 997 | 995 / 997 |
| Punti di legame | 4.681.000 | 1.244.000 |
| Punti di controllo: RMSE (orizzontale / verticale) | 2,7 cm (0,3 / 2,7) | 2,7 cm (2,3 / 1,6) |
| Punti di verifica: RMSE (orizzontale / verticale) | 66,3 cm (51,4 / 42,0) | 28,6 cm (13,4 / 25,2) |
| Nuvola densa | 37,6 M punti | 78,7 M punti |
| Mesh | 2,51 M facce | 4,61 M facce |
| DEM | 5,5 cm | 4,1 cm |
| DEM rispetto a quello di Metashape: NMAD / 95° percentile ¹⁰ | 50 cm / 1,36 m | - |
| Terreno coperto dal DEM ³ | 91 % | 100 % |
| Ortofoto | 8,0 mm | 5,1 mm |
| Nitidezza dell'ortofoto ⁴ | 915 | 780 |
¹⁰ confrontati così come sono, senza la registrazione usata su Tell Sultan: i due rilievi stanno sugli stessi punti di controllo.
Note:
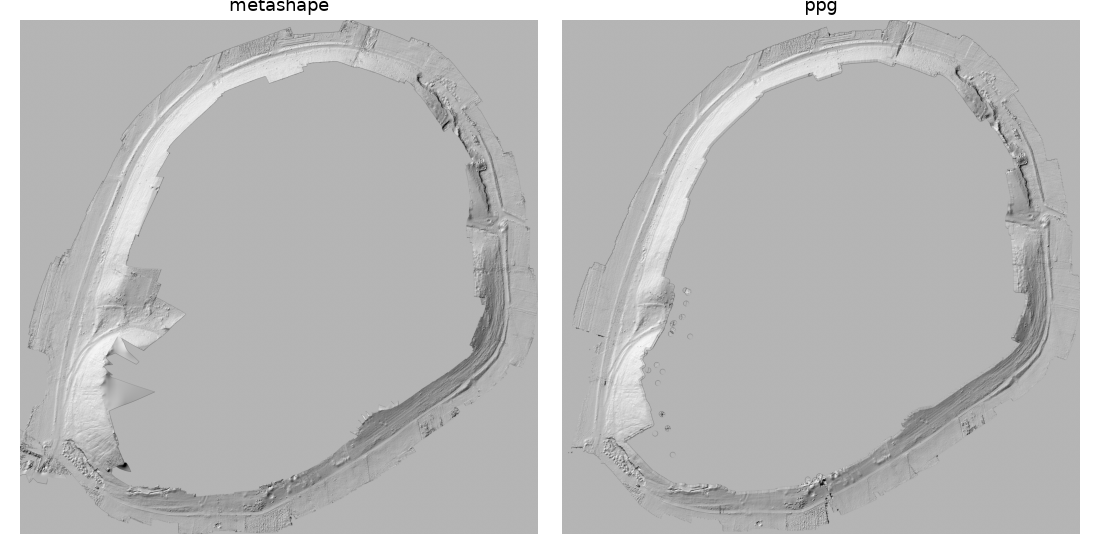
- Il volo dei target è un anello chiuso intorno al tell, largo circa 650 m, percorso una volta sola con la camera sui target e senza RTK (il GPS delle foto è preciso a 5 m in orizzontale e 10 m in verticale). Quello che i due programmi ricostruiscono è la fascia di terreno sotto l'anello: il tell al centro non è coperto, come mostrano le ombreggiature.
- L'allineamento è tutta la storia di questo rilievo. L'allineamento globale di ppg, che sulle 425 foto era andato bene, ha collocato tutte le foto dell'anello ma lo ha piegato: coerente in locale (i target riproiettati entro 1-3 pixel) ma con la scala che cambia da una parte all'altra dell'anello, e i target finiti a circa 90 m dalle loro coordinate. L'allineamento incrementale ha ricostruito l'anello giusto al prezzo di 6,4 ore, e il suo blocco restava comunque piegato di qualche metro prima dei punti di controllo (RMSE di 2,6 m sui target di controllo, un gruppo di 25 foto spostato di 14 m): un anello libero di mille foto oblique, senza strisciate che lo attraversino, deriva. Metashape usa il GPS delle foto dentro l'allineamento e non deriva. Aggiungere a posteriori il GPS delle foto alla compensazione di ppg ha portato l'errore sui punti di controllo solo da 2,6 a 1,8 m: i punti di legame tengono la piega.
- L'ottimizzazione sui punti di controllo ha dovuto raggiungere target lontani metri dal blocco: i target entrano come punti fissi a passi, su un sottoinsieme delle tracce più forti, poi tutto il blocco viene ritriangolato e compensato (37 min). Porta i punti di controllo a 2,7 cm, come Metashape, ma quelli di verifica a 66 cm contro i 29 di Metashape: tre dei quattro target di verifica restano fuori da 25 cm a 1,3 m (il quarto 2 cm), il peggiore nel gruppo di 25 foto che resta a un metro dalle camere di Metashape.
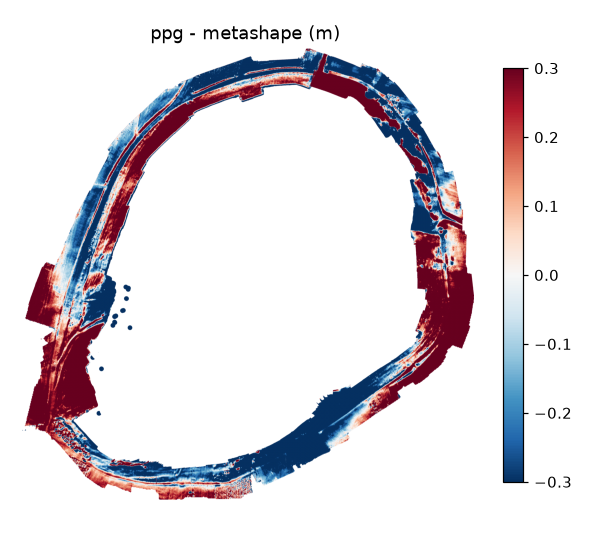
- I due DEM, confrontati così come sono, differiscono di 50 cm (NMAD): non rumore, ma onde di ±0,3-1 m lungo l'anello nella mappa delle differenze - la piega residua del blocco di ppg - con accordo dove l'anello passa sui target di controllo. I dieci punti RTK misurati a terra cadono fuori dalla fascia: il DEM di ppg non ha una cella su nessuno di essi (da 3 a 80 m dalla più vicina), quello di Metashape ne raggiunge tre, due entro 0,6 m e uno a 2 m in una zona che ha interpolato attraverso un buco (le punte nella sua ombreggiatura).
- Dopo l'allineamento, mappe di profondità, nuvola densa, mesh, texture e DEM di ppg prendono 6.370 s sulla CPU contro i 9.503 s di Metashape con la GPU, e la sua ortofoto è la più nitida. Il tempo dell'ortofoto non è del programma: i 28 GB di foto da 48 megapixel non stanno nei 24 GB del Mac, ppg li rilegge a ogni tassello, e il SSD esterno su cui stanno è stato condiviso con altro lavoro per quasi tutte quelle tre ore (da solo, l'ultimo tratto è andato cinque volte più veloce). Una cache delle foto dimensionata sulla memoria invece che sui thread è la correzione da fare.
- ODM non è stato lanciato (vedi le 425 foto).
Con la GPU (versione 1.2)
Dalla versione 1.2 pyarchinit-photogrammetry esegue due dei suoi passi più pesanti su qualsiasi GPU tramite wgpu (Metal sul Mac, Vulkan e DirectX 12 altrove) insieme alla CPU: l'abbinamento dei descrittori SIFT e le mappe di profondità PatchMatch. Misurato sullo stesso computer e sulle stesse foto di sopra (la GPU dell'M4 Pro è quella integrata), l'intero passo dell'abbinamento - i punti caratteristici, la preselezione delle coppie e l'abbinamento vero e proprio - in secondi:
| Foto | Solo CPU (1.1) | GPU + CPU (1.2) |
|---|---|---|
| 57 (689 coppie, circa 50.000 descrittori per foto) | 104 | 98 |
| 425 (6.065 coppie) | 1.103 | 957 |
Su questo Mac la GPU integrata prende un quarto delle coppie: il suo kernel abbina una coppia di 50.000 × 50.000 descrittori in 318 ms (2 TFLOP/s), il matcher di COLMAP sui 12 core in 131 ms compresa la verifica geometrica, così i due insieme possono essere al massimo il 29 % più veloci della sola CPU (l'abbinamento vero e proprio è passato da 75 a 67 s sulle 57 foto); su un computer con una GPU discreta il rapporto si ribalta. Le mappe di profondità guadagnano di più: sulla scena sintetica di prova 26 mappe PatchMatch richiedono 1,9 s sulla GPU contro 12,2 s sulla CPU, con le stesse quote entro un decimo di millimetro.
Dopo la 1.2.2 altri due passi sono passati alla GPU (nella prossima versione), con gli stessi risultati del codice di COLMAP: i punti SIFT - le foto lette e ridotte esattamente come le legge COLMAP, così la GPU trova il 99 % dei punti del suo estrattore con gli stessi descrittori - e la fusione delle mappe di profondità nella nuvola densa, un thread per pixel confrontato con le mappe covisibili, con la confidenza di ogni punto contata nello stesso passaggio. Sulle 57 foto i punti richiedono 11 s contro 19 s sui 12 core (0,19 s per foto sulla GPU, 3,2 s su un core), la fusione 1,8 s contro 4,5 s della fusione di COLMAP più la confidenza; la nuvola fusa non assorbe più i pixel intorno a un punto, quindi è densa quanto le mappe (sulla scena sintetica 2,7 volte i punti, il 90° percentile degli errori in quota 2,4 mm contro 3,0, il DEM 3,5 mm contro 5,7). La prova di Tell Tuqan con tutte le parti GPU è in corso.
Cosa è cambiato in pyarchinit-photogrammetry
Queste prove hanno cambiato il programma; i numeri qui sopra sono quelli della versione con le modifiche:
- allineamento di molte foto: le coppie che si sovrappongono trovate prima su foto ridotte a 1024 pixel, le 20 più forti di ogni foto abbinate per intero, tutte le camere collocate insieme (allineamento globale): 57 foto 472 → 177 s, 425 foto 42 → 27 min, le stesse camere entro 1 cm (RMS);
- mappe di profondità dei rilievi aerei con PatchMatch, ogni piano confermato da due foto, e una fusione che mantiene la densità delle mappe: 57 foto da 1,1 a 3,1 M punti, niente gradini a forma di curve di livello;
- DEM: risoluzione dal terreno che la nuvola copre; picchi, punti spuri e le buche di pochi punti sbagliati tolti; i margini radi interpolati come una superficie unica invece che a puntini: 425 foto, dal 45 al 64 % del terreno comune, 95° percentile delle differenze da 87 a 39 cm;
- ottimizzazione sui punti di controllo lontani metri dal blocco: i target si raggiungono a passi (per continuazione) sulle tracce più forti, poi tutto il blocco viene ritriangolato e compensato; una compensazione unica da così lontano divergeva (Tell Tuqan: target di controllo da 2,6 m a 2,7 cm).